Показаны сообщения с ярлыком квадрокоптер. Показать все сообщения

четверг, 3 января 2013 г.

GPS u-Blox CN-06

Среди деталей, которые я покупал для квадрокоптера, был GPS-модуль u-Blox CN-06. Его я покупал впрок, и выбирал руководствуясь исключительно ценой (27$). С момента покупки он лежал без дела, и вот наконец дошли до него руки.
Судя по надписям (RxD и TxD) -  интерфейс у него UART. Потому взял я преобразователь USB-UART на cp2102 (кстати, эта штука с доставкой стоит дешевле раза в 2, чем у нас все детали из которых она состоит), и подключил к компьютеру. Соединился на скорости 9600:

$ screen /dev/tty.SLAB_USBtoUART 9600
$GPTXT,01,01,02,u-blox ag - www.u-blox.com*50
$GPTXT,01,01,02,HW  UBX-G60xx  00040007 FF7FFFFFp*53
$GPTXT,01,01,02,ROM CORE 7.03 (45969) Mar 17 2011 16:18:34*59
$GPTXT,01,01,02,ANTSUPERV=AC SD PDoS SR*20
$GPTXT,01,01,02,ANTSTATUS=DONTKNOW*33
$GPRMC,,V,,,,,,,,,,N*53
$GPVTG,,,,,,,,,N*30
$GPGGA,,,,,,0,00,99.99,,,,,,*48
$GPGSA,A,1,,,,,,,,,,,,,99.99,99.99,99.99*30
$GPGSV,1,1,00*79
$GPGLL,,,,,,V,N*64
$GPRMC,,V,,,,,,,,,,N*53
$GPVTG,,,,,,,,,N*30
$GPGGA,,,,,,0,00,99.99,,,,,,*48
$GPGSA,A,1,,,,,,,,,,,,,99.99,99.99,99.99*30
$GPGSV,3,1,09,01,,,13,02,,,20,06,,,19,07,,,13*7A
$GPGSV,3,2,09,08,,,19,10,,,23,11,,,24,13,,,09*7C
$GPGSV,3,3,09,15,,,18*7D
$GPGLL,,,,,,V,N*64
$GPRMC,,V,,,,,,,,,,N*53
$GPVTG,,,,,,,,,N*30
$GPGGA,,,,,,0,00,99.99,,,,,,*48
$GPGSA,A,1,,,,,,,,,,,,,99.99,99.99,99.99*30
$GPGSV,3,1,11,04,,,13,08,,,20,09,,,11,10,,,12*7C
$GPGSV,3,2,11,13,,,14,14,,,20,15,,,12,21,,,15*78
$GPGSV,3,3,11,22,,,11,24,,,23,25,,,26*7D
$GPGLL,,,,,,V,N*64

Видимо, где-то здесь должны быть GPS-координаты. Начал искать документацию. На сам модуль CN-06 datasheet не нашелся, зато нашлась документация на саму сборку blox NEO-6M и на протокол обмена, лог которого я получил ранее (в принципе этого достаточно, чтобы написать программу определения координат).
Дальше - интересней. На сайте какого-то японца я увидел скриншоты некой программы, которая умеет общаться с этим модулем. Полазив по сайту производителя NEO-6M я нашел чудную программу u-center GPS, которую правда пришлось устанавливать на виртуальной машине под WinXP (так как версий для OSX или Linux не оказалось). После указания порта, к которому подключен GPS, программа сразу же начала работать, и показывать какие-то графики доступности спутников, их положение на карте, мировое время и еще кучу всего. После нескольких минут работы GPS-модуль сориентировался, и начал выдавать координаты.


Программа позволяет в реальном режиме смотреть данные, которые поступают от модуля, и их интерпретацию в удобочитаемом виде. Также можно подключить плагин Google Earth и смотреть свою позицию на карте Гугла. Вот, в принципе, все необходимое для того, чтоб начать писать библиотеку для этого модуля.


воскресенье, 14 октября 2012 г.

Рама

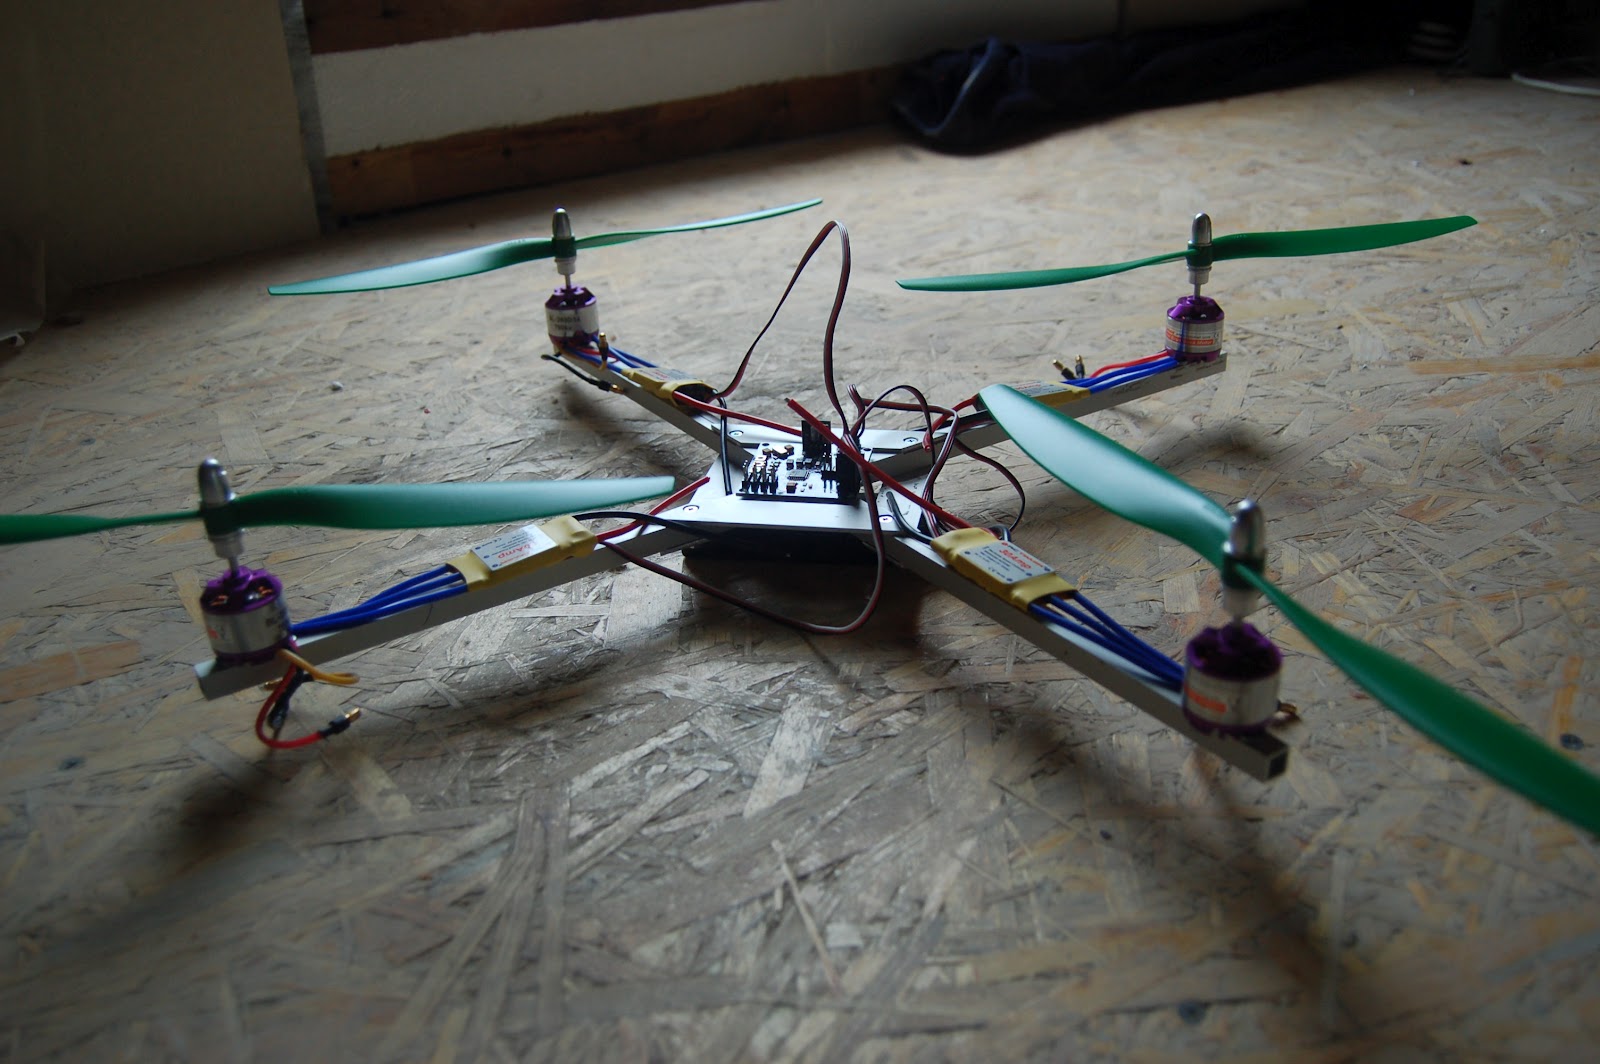
Разобрал старую раму. После пары полетов лучи в месте соединения немного погнулись, а также появились микротрещины:
 Лучи по сравнению с ровным швеллером:

 Трещины


Сделал новую раму. Ее лучи длиннее в 2 раза. Теперь даже если поставить квадрокоптер на бок, концы пропеллеров не коснутся земли. Своеобразная защита получается.
В центре соединение лучей укреплено двумя алюминиевыми пластинами, так что предыдущая история не должна повториться.
По-другому сделал крепления для двигателей. Теперь не нужны для этого длинные болты с парой шайб для каждого, так как двигатель крепится только к одной стенке трубы, и для вращающейся части предусмотрено отверстие.
Креплений сделал по 2 штуки на каждом луче - на всякий случай, вдруг буду менять расстояние между двигателями.
Все это собираю на базе MultiWiii-шного полетного контроллера.

воскресенье, 7 октября 2012 г.

Квадрокоптер, первые шаги

Тестирую квадрокоптер после отбора двигателей, но пока что на старом полетном контроллере (который KapteinKuk, с одними гироскопами). Уже неплохо:


Но мое мастерство пилота пока что оставляет желать лучшего.
Пробовал настраивать чувствительность гироскопов - никакой видимой реакции на мои изменения Yaw, Roll или Pitch не последовало. Хотя в мануалах в инете говорится что при максимальных значениях коптер должен начинать колебаться (т.е. слишком сильная коррекция получается). Видимо, у меня сильно инертные винты+двигатели, и реагируют на воздействие достаточно медленно, так что колебания не возникают на всем диапазоне регулирования. Посмотрим, что получится с MultiWiii.

На этом, как мне кажется, "первые шаги" можно считать сделанными. Буду двигаться дальше. Из планов:
- заменить раму - эта маловата, расстояние между пропеллерами около сантиметра, а нужно хотя бы 3;
- перейти на контроллер MultiWiii - он уже есть, но руки не дойдут установить и настроить;
- добавить сонар для стабилизации высоты;
- добавить Raspberry Pi в качестве AI;
- добавить телеметрию - камеру с передатчиком или просто видеорегистратор;
- собрать 6-роторный вариант.

воскресенье, 30 сентября 2012 г.

Квадрокоптер, первые шаги

Сегодня решил определить ток, потребляемый квадрокоптером. Для этой цели собрал шунт на 4 параллельно включенных резисторах по 1.5 Ома, и подключил через него ESC с двигателем. Напрямую с помощью амперметра такие параметры измерить нельзя - можно спалить ESC (во всяком случае пишут, что от длинных проводов может такое произойти). На всякий случай на низких оборотах я таки измерил напрямую амперметром, чтобы убедиться, что мой способ измерения дает правильные результаты.

Режим Ток, А
Режим ожидания 0.15
Минимальный газ, при котором начинается вращение 0.25
Средний газ (без пропеллеров) 0.73
Средний газ (с пропеллерами) 2.6
Максимальный газ (без пропеллеров) 0.81
Максимальный газ (с пропеллерами) 8.0


Итого имеем: при 4 двигателях максимальный ток будет около 32А (при старте, правда, может быть и больше), мощность - 345 Вт. Если батарея на 2200 mAh, то нужно чтоб она обеспечивала отдачу не менее чем 32/2,2=15C (у меня сейчас 25С), и при максимальной нагрузке время работы будет 4 мин для 1 аккумулятора, и 8 мин для 2х.

Сегодня же протестировал двигатели, и отобрал лучшие. Из 12 двигателей один постоянно входил в какой-то странный резонанс с пропеллерами, и даже не мог приподнять половину рамы коптера на максимальных оборотах. Пришлось его отбраковать, будет на запчасти. Остальные показали хорошую тягу. Жаль, измерить ее не получилось, потому что пока что нет весов.

воскресенье, 2 сентября 2012 г.

Квадрокоптер, первые шаги

Так сейчас выглядит квадрокоптер:

А это он же, по сравнению с прототипом рамы для гексакоптера:

Прототип рамы гексакоптера:

Из таких вот дисков от старых винчестеров очень хорошо вырезать разные крепления. Например, из него сделанны соединения в прототипе рамы гексакоптера. Диск из алюминия:

В процессе распила:

На квадрокоптере пока что старый полетный контроллер (капитан Кук который). Все времени нет попробовать MultiWiii. Из проблем - двигатели как-то неравномерно тянут, и никаким тримом это компенсировать не удается. Нужно выбрать из 8 штук, которые у меня сейчас есть, самых лучших кандидатов. Также нужно замерить тягу каждого, но для этого нужно еще приобрести весы.

суббота, 11 августа 2012 г.

Квадрокоптер, первые шаги

Подключил пульт к квадрокоптеру. Долго не мог сделать arming - контроллер никак не реагировал на ручки пульта. Оказалось, минимальная ширина импульса при минимальном положении ручек не достаточна для того, чтобы контроллер разблокировал двигатели. Вылечил тримом.
При первом полете оказалось, что джойстик вперед-назад нужно инвертировать. Как это сделать - пока что не знаю. Взлетел на высоту своего роста. Коптер постоянно носит в стороны - видимо нужно калибровать гироскопы и двигатели. Сломал первый пропеллер. Нужно потренироваться на симуляторе.
Заменил "скрутки" на нормальные разъемы (они называются "бананы", у меня на двигателях 3.5 мм), которые приехали в посылке от rctimer`а. Был на радиорынке, думал докупить таких разъемов. В павильоне, где продаются разные радиоуправляемые вертолеты (25 вроде бы) они стоили грабительских денег - 20 грн за штуку (или за пару? Впрочем, уже не важно). Побродив по рядам нашел аналог "бананов" по 50 коп за штуку. Вот это наш вариант :) Для двигателей подошел.
Чуть позже думаю попробовать MultiWiii.

вторник, 17 июля 2012 г.

Квадрокоптер, первые шаги

Приехал пульт, зарядка и камеры. Довольно быстро - 10 дней.


Внутри все свободное место выложено кулечками с воздухом

Зарядка

Пульт

Записывающая камера

Камера с передатчиком и приемником

суббота, 14 июля 2012 г.

Квадрокоптер, первые шаги

Опубликовал статью на Хабре о том, как протестировать двигатели и контроллеры не имея при этом приемника и передатчика. По комментариям SovGVD пришел к выводу, что аккумуляторы у меня таки слабенькие. Заказал на rctimer`е еще парочку, но с большим током. Ну и еще 3 двигателя и ESC, Bluetooth модуль, полетный контроллер MultiWiii Lite, и всякой мелочи...
Вот что получилось:

ItemProductPriceQuantitySubtotal
11.1V 2200mAh 25C11.1V 2200mAh 25C Lipo Battery Black-B$13.992$27.98
MWC-LVMultiwii MWC Lite Flight Control Board$21.991$21.99
2830-142830-14 750KV Outrunner Brushless Motor Free Mounts$10.993$32.97
ESC 30AProgrammable ESC 30A Brushless Motor Speed Controller$10.993$32.97
3.5mm-F10 Pair 3.5mm Female Gold Plated Connector$3.991$3.99
MWC-BluetoothMultiwii MWC FC Bluetooth Module Use For Android$7.991$7.99
I2C-GPSMultiwii FC I2C-GPS NAV Module$6.991$6.99
N3.5New Styles 10 Pair 3.5mm Gold Plated Connector N3.5$4.991$4.99


воскресенье, 8 июля 2012 г.

Квадрокоптер, первые шаги

Сделал раму для квадрокоптера - купил в Эпицентре алюминиевую квадратную трубу (1 метр), и полоску алюминиевую. Вот что получилось:


Приблизительно так оно будет выглядеть после сборки

Аккумулятор внизу

Вся электроника помещается в ладони.

Квадрокоптер, первые шаги

Заказал в другом магазине пульт ДУ с приемником, зарядку для аккумуляторов, и пару камер.
Вот такой вот списочек:

CodeDescriptionQty
HK-T6A-M1Hobby King 2.4Ghz 6Ch Tx & Rx V2 (Mode 1)1
TR800-NMTurnigy 30FPS Ultra-Mini DigiCam (without me1
ECO6HobbyKing ECO6 50W 5A Balancer/Charger w/ ac1
CP20012RX4T900MHZ 200mW Tx/Rx & 1/3-inch CCD Camera PAL1


суббота, 7 июля 2012 г.

Квадрокоптер, первые шаги

Сегодня пришла посылка из Китая - детали для квадрокоптера. Кстати, быстро доехала - чуть менее чем 2 недели. Оплачивал PayPal`ом.
Вот небольшой фотоотчет:


Сама посылка
  
Содержимое 


Контроллер с акселерометрами

Пропеллеры 


Контроллеры двигателей 

Аккумуляторы 

Двигатели

Тут же появилась следующая задача: нужно проверить контроллеры двигателей и двигатели. В инструкции написано, что для этого нужно устройство радиоуправления, которое нужно подсоединить напрямую к контроллеру двигателя. Буду искать информацию в каком виде приходит управляющий сигнал. Также моторчики и аккумулятор имеют специфичные разъемы, нужно найти (наверное на радиорынке) для них ответную часть.

воскресенье, 24 июня 2012 г.

Квадрокоптер, первые шаги

Вдохновленный этим и этим видео, решил сделать свой квадрокоптер.
Для начала заказал сегодня на этом сайте следующие компоненты:


ItemNamePriceQuantitySubtotalRemark
112 Pairs Green 12x4.5" Counter Rotating Propellers34.99134.99
22830-14 750KV Outrunner Brushless Motor Free Mounts10.99554.95
3Programmable ESC 30A Brushless Motor Speed Controller10.99554.95
4KKmulticontroller V5.5 Controller Board14.49114.49
52Set 11.1V 2200mAh 15C Lipo Battery Black-B22.49122.49


Руководствовался вот этой статьей. В заказе отсутствует радиоуправление, так как его планирую купить позже...