воскресенье, 30 сентября 2012 г.

Квадрокоптер, первые шаги

Сегодня решил определить ток, потребляемый квадрокоптером. Для этой цели собрал шунт на 4 параллельно включенных резисторах по 1.5 Ома, и подключил через него ESC с двигателем. Напрямую с помощью амперметра такие параметры измерить нельзя - можно спалить ESC (во всяком случае пишут, что от длинных проводов может такое произойти). На всякий случай на низких оборотах я таки измерил напрямую амперметром, чтобы убедиться, что мой способ измерения дает правильные результаты.

Режим Ток, А
Режим ожидания 0.15
Минимальный газ, при котором начинается вращение 0.25
Средний газ (без пропеллеров) 0.73
Средний газ (с пропеллерами) 2.6
Максимальный газ (без пропеллеров) 0.81
Максимальный газ (с пропеллерами) 8.0


Итого имеем: при 4 двигателях максимальный ток будет около 32А (при старте, правда, может быть и больше), мощность - 345 Вт. Если батарея на 2200 mAh, то нужно чтоб она обеспечивала отдачу не менее чем 32/2,2=15C (у меня сейчас 25С), и при максимальной нагрузке время работы будет 4 мин для 1 аккумулятора, и 8 мин для 2х.

Сегодня же протестировал двигатели, и отобрал лучшие. Из 12 двигателей один постоянно входил в какой-то странный резонанс с пропеллерами, и даже не мог приподнять половину рамы коптера на максимальных оборотах. Пришлось его отбраковать, будет на запчасти. Остальные показали хорошую тягу. Жаль, измерить ее не получилось, потому что пока что нет весов.

вторник, 25 сентября 2012 г.

Raspberry Pi

Сегодня приехала плата Raspberry Pi, type B.
Обошлась она мне в сумме в 60$ (с доставкой из Штатов).
Уже установил на ней порт debian'а - Raspbian, настроил сеть, установил open-jdk для экспериментов с Java. Работает отлично.
Также приехал GPS-модуль и 4 запасных двигателя (практика показывает, что процент брака достаточно высок - у меня из 12 двигателей 1 оказался бракованным - на высоких оборотах не способен поднять край коптера, в то время как остальные двигатели так могут).

воскресенье, 2 сентября 2012 г.

Квадрокоптер, первые шаги

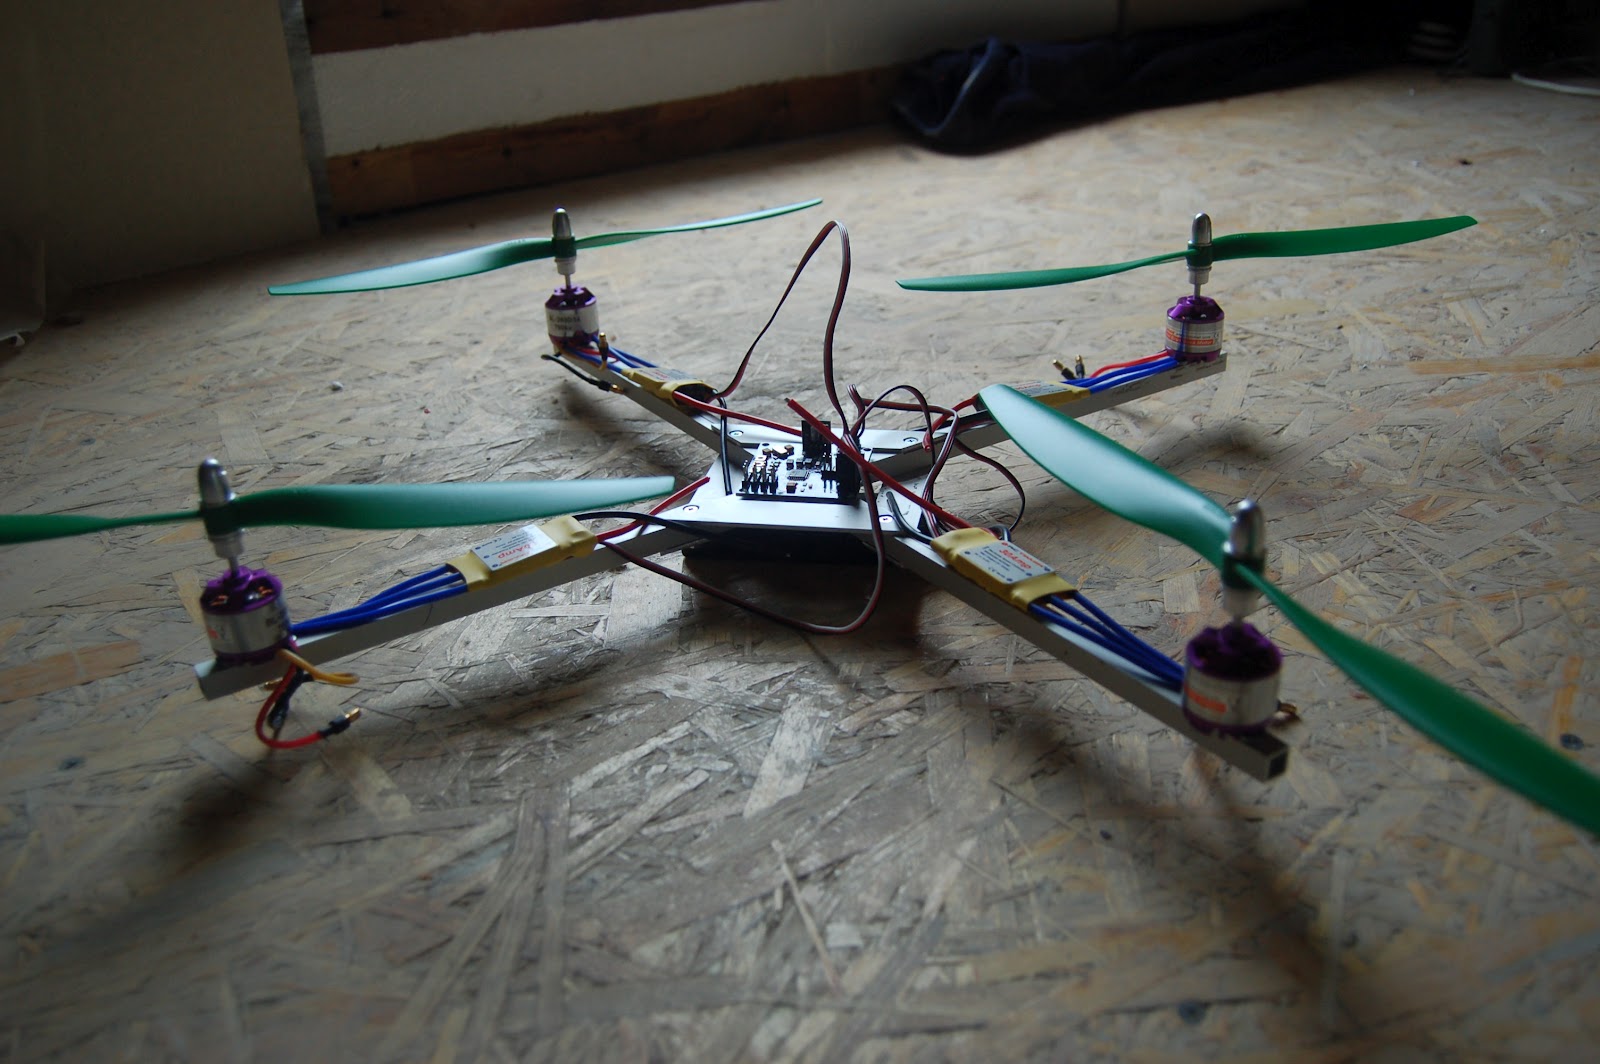
Так сейчас выглядит квадрокоптер:

А это он же, по сравнению с прототипом рамы для гексакоптера:

Прототип рамы гексакоптера:

Из таких вот дисков от старых винчестеров очень хорошо вырезать разные крепления. Например, из него сделанны соединения в прототипе рамы гексакоптера. Диск из алюминия:

В процессе распила:

На квадрокоптере пока что старый полетный контроллер (капитан Кук который). Все времени нет попробовать MultiWiii. Из проблем - двигатели как-то неравномерно тянут, и никаким тримом это компенсировать не удается. Нужно выбрать из 8 штук, которые у меня сейчас есть, самых лучших кандидатов. Также нужно замерить тягу каждого, но для этого нужно еще приобрести весы.

суббота, 11 августа 2012 г.

Квадрокоптер, первые шаги

Подключил пульт к квадрокоптеру. Долго не мог сделать arming - контроллер никак не реагировал на ручки пульта. Оказалось, минимальная ширина импульса при минимальном положении ручек не достаточна для того, чтобы контроллер разблокировал двигатели. Вылечил тримом.
При первом полете оказалось, что джойстик вперед-назад нужно инвертировать. Как это сделать - пока что не знаю. Взлетел на высоту своего роста. Коптер постоянно носит в стороны - видимо нужно калибровать гироскопы и двигатели. Сломал первый пропеллер. Нужно потренироваться на симуляторе.
Заменил "скрутки" на нормальные разъемы (они называются "бананы", у меня на двигателях 3.5 мм), которые приехали в посылке от rctimer`а. Был на радиорынке, думал докупить таких разъемов. В павильоне, где продаются разные радиоуправляемые вертолеты (25 вроде бы) они стоили грабительских денег - 20 грн за штуку (или за пару? Впрочем, уже не важно). Побродив по рядам нашел аналог "бананов" по 50 коп за штуку. Вот это наш вариант :) Для двигателей подошел.
Чуть позже думаю попробовать MultiWiii.

вторник, 17 июля 2012 г.

Квадрокоптер, первые шаги

Приехал пульт, зарядка и камеры. Довольно быстро - 10 дней.


Внутри все свободное место выложено кулечками с воздухом

Зарядка

Пульт

Записывающая камера

Камера с передатчиком и приемником

суббота, 14 июля 2012 г.

Квадрокоптер, первые шаги

Опубликовал статью на Хабре о том, как протестировать двигатели и контроллеры не имея при этом приемника и передатчика. По комментариям SovGVD пришел к выводу, что аккумуляторы у меня таки слабенькие. Заказал на rctimer`е еще парочку, но с большим током. Ну и еще 3 двигателя и ESC, Bluetooth модуль, полетный контроллер MultiWiii Lite, и всякой мелочи...
Вот что получилось:

ItemProductPriceQuantitySubtotal
11.1V 2200mAh 25C11.1V 2200mAh 25C Lipo Battery Black-B$13.992$27.98
MWC-LVMultiwii MWC Lite Flight Control Board$21.991$21.99
2830-142830-14 750KV Outrunner Brushless Motor Free Mounts$10.993$32.97
ESC 30AProgrammable ESC 30A Brushless Motor Speed Controller$10.993$32.97
3.5mm-F10 Pair 3.5mm Female Gold Plated Connector$3.991$3.99
MWC-BluetoothMultiwii MWC FC Bluetooth Module Use For Android$7.991$7.99
I2C-GPSMultiwii FC I2C-GPS NAV Module$6.991$6.99
N3.5New Styles 10 Pair 3.5mm Gold Plated Connector N3.5$4.991$4.99


воскресенье, 8 июля 2012 г.

Квадрокоптер, первые шаги

Сделал раму для квадрокоптера - купил в Эпицентре алюминиевую квадратную трубу (1 метр), и полоску алюминиевую. Вот что получилось:


Приблизительно так оно будет выглядеть после сборки

Аккумулятор внизу

Вся электроника помещается в ладони.